启发式搜索:贪婪策略与 A*
本篇整理第四节课的启发式搜索(Heuristic Search),承接 搜索问题与通用框架。核心是:从整个前沿集合选择下一扩展节点,并明确评价函数、重复处理与算法保证之间的关系。
前沿选择与路径代价
前沿/边缘集合(Frontier)保存已生成、尚未扩展的节点。搜索并不是每次在当前节点的邻居中选一个“继续走”;扩展当前节点后,下一次可以取出前沿中早已存在的另一个分支。
| 符号 | 英文 | 含义 |
|---|---|---|
| \(g(n)\) | Path Cost | 从起点沿当前节点对应路径到 \(n\) 的实际累计代价 |
| \(h(n)\) | Heuristic Function | 从 \(n\) 到目标的估计剩余代价 |
| \(h^*(n)\) | Optimal Remaining Cost | 从 \(n\) 到目标的真实最小代价,通常未知 |
| \(f(n)\) | Evaluation Function | 决定前沿节点扩展优先级的评价值 |
\(g(n)\) 是一条已经生成的路径的代价,不自动是到该状态的全局最短代价。不同节点可以对应同一状态,但 \(g\) 和父节点不同。
无信息搜索(Uninformed Search)主要依据问题本身的状态、动作和代价;有信息搜索(Informed Search)还使用启发知识。若代价是道路距离,直线距离常是下界;若代价是行驶时间,应使用“直线距离/最大速度”等同单位的下界,不能直接把距离与时间相加。
课堂交通网络的完整例题
图中的道路按双向边解释,起点为 \(A\),目标为 \(K\)。边权是本例使用的数值代价,图形布局不表示实际比例。
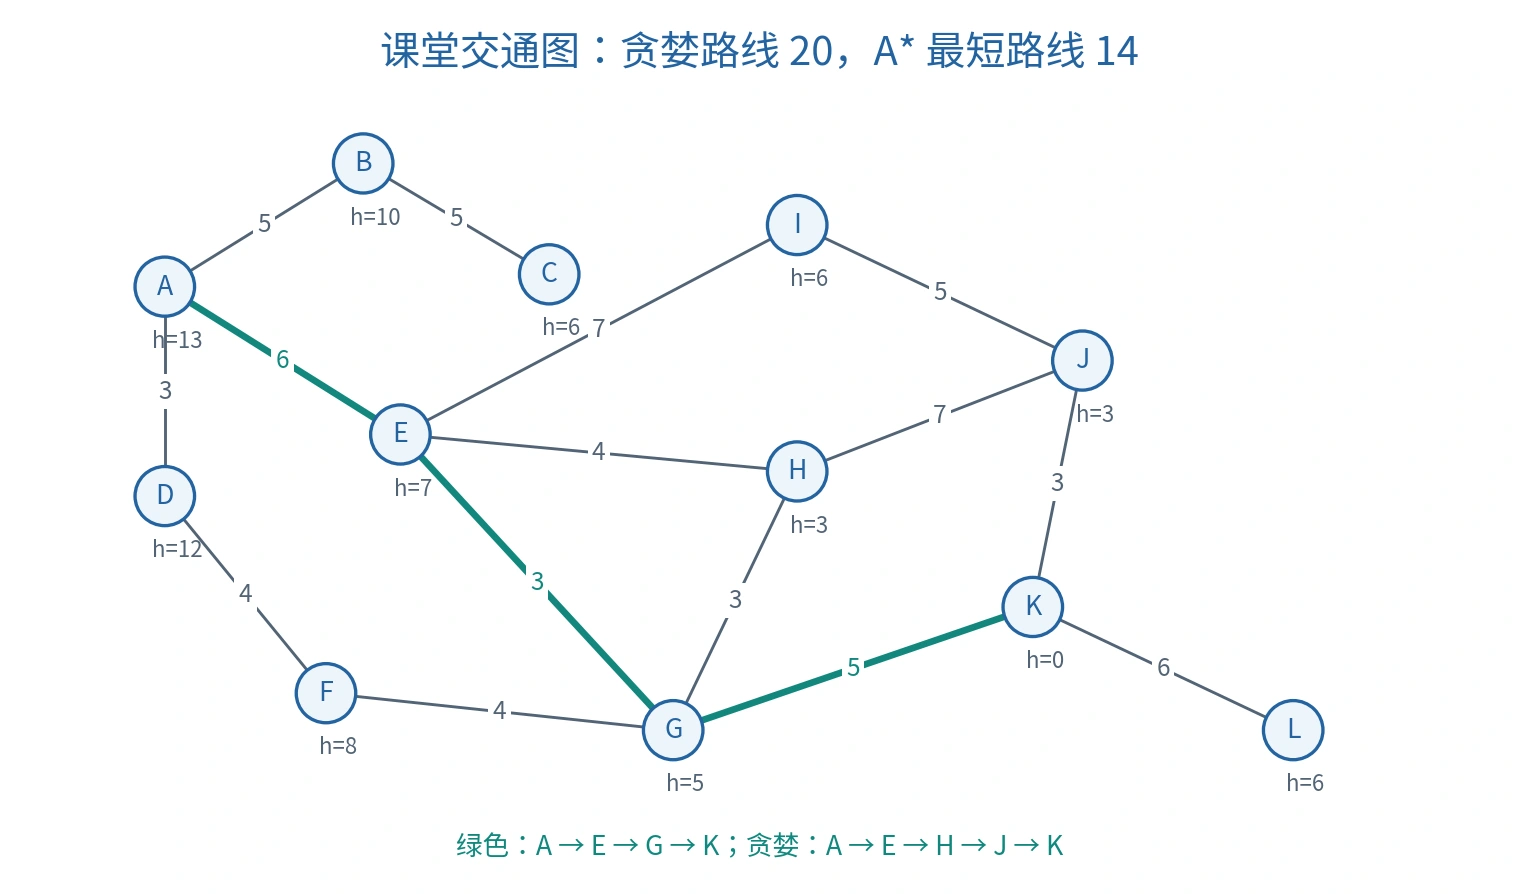
按课件图 3.1 和表 3.2 原创重绘。绿色标出代价 14 的最短路线。
| 道路 | 代价 | 道路 | 代价 | 道路 | 代价 |
|---|---|---|---|---|---|
| A—B | 5 | B—C | 5 | A—D | 3 |
| A—E | 6 | D—F | 4 | E—I | 7 |
| I—J | 5 | E—H | 4 | H—J | 7 |
| J—K | 3 | E—G | 3 | H—G | 3 |
| F—G | 4 | G—K | 5 | K—L | 6 |
| 状态 | A | B | C | D | E | F | G | H | I | J | K | L |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| \(h\) | 13 | 10 | 6 | 12 | 7 | 8 | 5 | 3 | 6 | 3 | 0 | 6 |
贪婪最佳优先搜索
贪婪最佳优先搜索(Greedy Best-first Search)使用:
依照课件顺序,排除路径回路:
| 取出节点 | 新候选或关键比较 | 下一选择 |
|---|---|---|
| A | B:10、D:12、E:7 | E |
| E | H:3、G:5、I:6,前沿仍有 B、D | H |
| H | J:3、经 H 到达的 G:5 | J |
| J | K:0 等候选 | K |
得到 \(A\to E\to H\to J\to K\),代价为:
而 \(A\to E\to G\to K\) 的代价只有 \(6+3+5=14\)。贪婪搜索在 \(H\) 之后看到 \(h(J)=3<h(G)=5\),却忽略到 \(J\) 已付出的 \(g(J)=17\)。因此,即使 \(h\) 本身是合理下界,仅按 \(h\) 排序也不保证整体最优。
A*:综合已付出与剩余代价
A* 搜索(A-star Search)使用:
下表保留不同路径的树节点,直接显示课件关键比较;图搜索可丢弃没有改善 \(g\) 的重复状态。
| 取出/扩展 | 新候选的 \(g+h=f\) | 处理后的关键前沿 |
|---|---|---|
| A | B:\(5+10=15\);D:\(3+12=15\);E:\(6+7=13\) | E:13、B:15、D:15 |
| E | H:\(10+3=13\);G:\(9+5=14\);I:\(13+6=19\) | H:13、G:14、B:15、D:15、I:19 |
| H | 经 H 的 G:\(13+5=18\);J:\(17+3=20\) | 经 E 的 G:14 仍最优先 |
| G(经 E) | K:\(14+0=14\);F:\(13+8=21\);经 G 的 H:\(12+3=15\) | K:14 优先 |
| K | 取出时通过目标测试 | 回溯 A—E—G—K |
下一扩展节点从 \(H\) 切换到旧前沿中的 \(G\),而不是继续走向 \(H\) 的孩子 \(J\)。这不是改变已经走过的真实旅程,而是在算法维护的候选路径中切换探索对象。
可采纳性/可容性
可采纳启发式(Admissible Heuristic,课件称“可容”)不高估最小剩余代价:
它保证 \(f(n)\) 不超过“沿当前前缀,再用最优后缀到目标”的总成本;并不是要求 \(f(n)\) 总小于全局最优成本,因为当前前缀本身可能绕路。
\(h=0\) 是最保守的可采纳启发式,A* 此时退化为一致代价搜索(Uniform-cost Search)。下界越接近真实剩余成本,通常越有利于减少扩展;但启发值的计算本身也有成本。
一致性及两个推论
一致启发式(Consistent Heuristic)对每条转移满足:
一致性推出可采纳性
沿从 \(n_0\) 到目标 \(n_k\) 的最优路径连续使用不等式:
不能反向推出一致性。补充反例:\(S\to A\) 代价 1、\(A\to G\) 代价 2,取 \(h(S)=3,h(A)=0,h(G)=0\)。各节点都不高估真实剩余代价,但 \(h(S)=3>1+h(A)=1\),违反一致性。
路径上的 \(f\) 不下降
这里的 \(n'\) 是由 \(n\) 扩展出的路径节点。它为图搜索的关闭状态策略提供了依据。
A* 的完备性与最优性
完备性条件
对于无限展开的树,一个常用充分条件是:每个节点后继有限;单步代价有统一正下界 \(\epsilon>0\);启发值有有限下界。若存在有限代价目标,这些条件使给定 \(f\) 上界内只有有限深度、有限数量候选,不会被无限低代价路径阻塞。
有限状态图在正确去重等条件下可以有更弱的要求。正下界是上述一般树搜索保证的条件,不能误说所有含零代价边的有限图都不能运行 A*。
最优性证明的核心
设最优解代价为 \(C^*\),它尚未被完整找到时,最优路径上至少存在一个待扩展节点 \(n\)。在可采纳性与正确保留路径的条件下:
若算法先取出一个更昂贵的目标 \(G'\),则 \(f(G')=g(G')>C^*\),与“取前沿最小 \(f\)”矛盾。因此目标在从前沿取出时返回可保证最优;在生成目标时立即返回可能失败。
图搜索还必须处理被合并的路径:一致性允许已扩展状态永久关闭;仅可采纳但不一致时,发现更小 \(g\) 必须允许重新打开(Reopen)。搜索教材中的条件说明
可重新打开的图搜索伪代码
A_STAR(start, goal_test, successors, h):
    best_g[start] ← 0
    frontier ← 优先队列,插入节点(start, g=0, f=h(start))
    while frontier 非空:
        n ← 弹出最小 f 节点
        if n.g > best_g[n.state]:
            continue                  # 更好的路径已取代此队列项
        if goal_test(n.state):
            return 按父节点回溯的路径
        for (action, next_state, cost) in successors(n.state):
            new_g ← n.g + cost
            if next_state 不在 best_g 或 new_g < best_g[next_state]:
                best_g[next_state] ← new_g
                插入新节点,保存 n 为父节点,f=new_g+h(next_state)
    return failure
该版本不使用永久关闭集合,因此保留更好路径重新扩展的机会。优先队列需要明确同值时的稳定排序方法,但并列顺序不改变满足条件时的最优代价。
复杂度与适用范围
| 方法 | 完备性 | 最优性 | 常见最坏资源规模 |
|---|---|---|---|
| 贪婪最佳优先 | 有限状态空间且正确去重时可保证;无限空间不普遍保证 | 一般不保证 | 有限深树时间、空间均可达 \(O(b^m)\) |
| A* | 依赖有限分支、代价下界等条件 | 依赖可采纳性及正确重复处理 | 最坏仍可能指数增长,保存前沿常成为瓶颈 |
\(b\) 为分支因子,\(m\) 为最大深度;若 \(m\) 无穷,不能把 \(O(b^m)\) 当作有限资源上界。显式图实现还可按顶点、边和堆操作分析。
A* 不必访问所有状态;它扩展的是前沿中有竞争力的候选。启发式可以减少搜索量,但不会消除所有问题的组合爆炸。
自检
为什么 A* 扩展完 \(H\) 后选择的是经 \(E\) 到达的 \(G\)?为什么 \(5+10\) 应始终是 15?为什么发现更便宜的同状态路径要更新?为什么一致性可以推出可采纳性,而反方向不成立?
下一主题:Minimax 与 Alpha–Beta。
课程资料与校订说明见 资料对照。